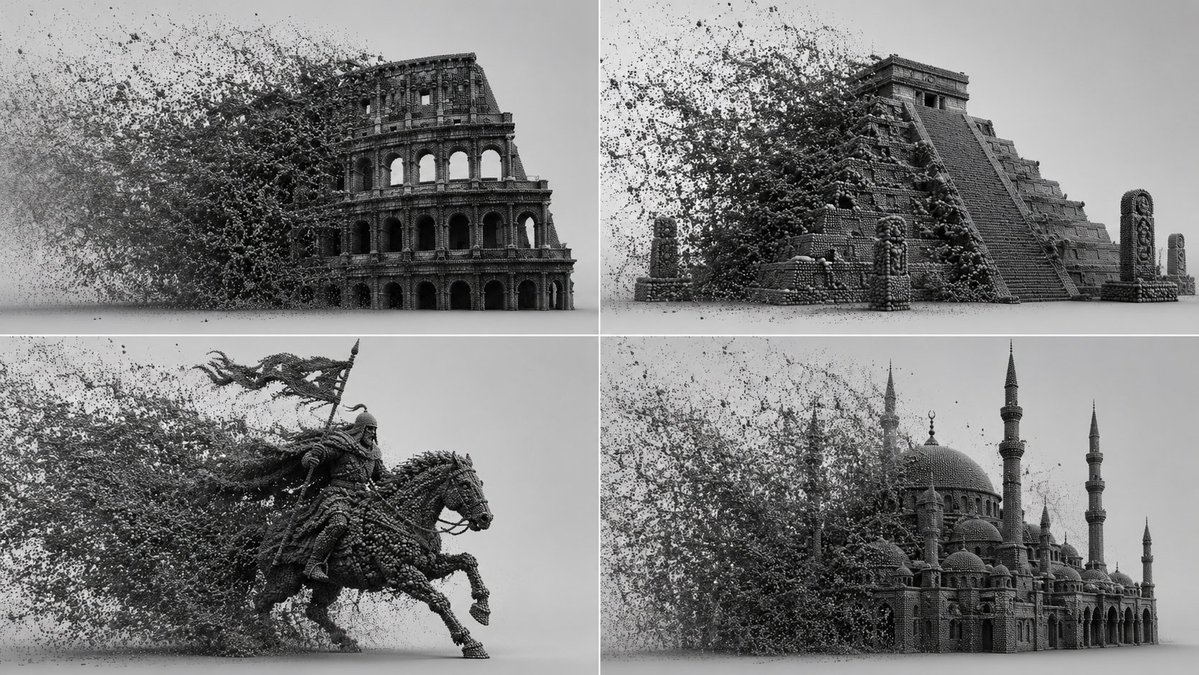
PROMPT RECORD图像记录
: class procedural_particle_sim: def __init__(self, subject="[$subject]", particle="[$particle_t...
中文说明
: class procedural_particle_sim: def __init__(self, subject="[$subject]", particle="[$particle_type]"): self.canvas = "infinite light-grey 3d void, soft shadow-catcher floor, studio ambient occlusion." self.geometry = f"a 3d mesh of {self.subject} completely voxelized into thousands of tiny, dense {self.particle}s." def apply_kinetic_forces(self, narrative="...
原始 Prompt
: class procedural_particle_sim: def __init__(self, subject="[$subject]", particle="[$particle_type]"): self.canvas = "infinite light-grey 3d void, soft shadow-catcher floor, studio ambient occlusion." self.geometry = f"a 3d mesh of {self.subject} completely voxelized into thousands of tiny, dense {self.particle}s." def apply_kinetic_forces(self, narrative="[$force_narrative]"): # ai auto-inference: calculate wind, turbulence, and attractors force_vector = infer_directional_velocity(narrative) swarm_logic = f"a massive, dense cloud of {self.particle}s filling the left frame, trailing and interacting with the {self.subject} via {force_vector}." return swarm_logic def render_settings(self): return "octane render, path tracing, perfectly spherical particles, deep micro-shadows between intersecting points, monochrome dark grey material." render_simulation(procedural_particle_sim())